РОБАСТНАЯ СТАБИЛИЗАЦИЯ ДИСКРЕТНОИМПУЛЬСНЫХ СИСТЕМ
Рассмотрим дискретно - импульсную систему управления, математическая модель которой описывается семейством уравнений
(1)
где n-мерный вектор состояния объекта; k-мерный вектор управления; s-мерный вектор выхода объекта; однородное дискретное состояние цепи Маркова, описывающее процесс смены режима объекта на множестве и матрицей вероятностей перехода от режима до режима ; известные матрицы соответствующих размеров; матрица неопределенных параметров, удовлетворяющая для каждого и неравенству
; (2)
постоянные матрицы, такие, что ; эти матрицы описывают импульсное изменение вектора состояния объекта управления в момент смены режима на .
Будем предполагать, что вектор выхода и процесс смены режима доступны наблюдению.
Рассмотрим линейное управление со статической обратной связью по выходу объекта, синхронно переключаемой со сменой режима:
если (3)
такое, что для каждого фиксированного выражение (3) стабилизирует управление для детерминированной системы
или, другими словами, такое, что матрица
является матрицей, собственные значения которой лежат в левой полуплоскости.
Матрица может быть получена при помощи известных методов решения проблем управления с детерминированной статической обратной связью по выходу.
Определим условия, которым должны удовлетворять управление (3), чтобы обеспечить стабилизацию в среднем квадратическом системы случайной структуры (1) для всех неопределенностей параметров объекта, удовлетворяющих (2). Такое управление назовем робастным стабилизирующим.
Для этого рассмотрим упрощенную систему
(4)
где случайный вектор.
Если
(5)
то система (4) совпадает с исходной системой (1).
Тогда условия существования робастного стабилизирующего управления с обратной связью по состоянию для системы (4), задаются следующей теоремой.
Теорема. Пусть матрица положительно полуопределенная матрица, некоторый положительный скаляр, для которого выполнено условие
Тогда, если положительно определенная матрица удовлетворяет неравенству
где
то линейное управление со статической обратной связью по выходу объекта (3), является робастным стабилизирующим управлением.
Получили условие робастной стабилизации системы (4), которая при условии (5) переходит в систему (1).
СПИСОК ЛИТЕРАТУРЫ
- Pakshin P.V. Robust output feedback control of nonlinear systems with random jumps//Proceedings of 15th IFAC World Congress. Barcelona. Spain, 2002 p 1-6 (CD ROM).
- Поляк Б.Т., Щербаков П.С. Робастная устойчивость и управление. М.: Наука,2002.
 Статья в формате PDF
267 KB...
21 11 2026 1:10:39
 Статья в формате PDF
143 KB...
20 11 2026 2:41:27
 Статья в формате PDF
123 KB...
19 11 2026 2:41:18
 Статья в формате PDF
113 KB...
18 11 2026 21:36:34
 Статья в формате PDF
111 KB...
17 11 2026 20:10:25
 Статья в формате PDF
114 KB...
16 11 2026 11:24:17
 Статья в формате PDF
117 KB...
15 11 2026 13:34:30
 Статья в формате PDF
119 KB...
14 11 2026 16:44:43
 Статья в формате PDF
235 KB...
13 11 2026 10:43:27
 Статья в формате PDF
107 KB...
12 11 2026 19:36:29
 Статья в формате PDF
203 KB...
11 11 2026 12:36:38
 Статья в формате PDF
242 KB...
10 11 2026 11:46:37
 Статья в формате PDF
111 KB...
09 11 2026 23:29:46
 После деполяризации возбудимой мембраны изолированных нервных волокон и целого нерва постоянным током подпороговой силы регистрируется постэлектротоническая деполяризация, представляющая собой медленное восстановление поляризации к исходному уровню. Постэлектротоническая деполяризация у одиночных перехватов Ранвье и изолированного нерва обнаруживается не только в исходном состоянии, но и при полном блокировании натриевых каналов. Амплитуда и длительность постэлектротонической деполяризации целого нерва при подпороговой деполяризации увеличиваются пропорционально длительности приложенной деполяризации: после пропускания катодического тока продолжительностью 1 мс составили 0.093±0.004 мВ и 7.123±0.576 мс, после деполяризации длительностью 5 мс – 0.189±0.005 мВ и
23.212±1.186 мс, а после деполяризации длительностью 10 мс 0.220±0.011 мВ и 68.721±3.389 мс соответственно. При пропускании через нерв серии катэлектротонических потенциалов происходит суммация постэлектротонической деполяризации. На основании того, что постэлектротоническая деполяризация обнаруживается не только в исходном состоянии, но и при полном блокировании натриевых каналов, в качестве наиболее вероятного фактора, обусловливающего генерацию постэлектротонической деполяризации, рассматривается выход ионов калия.
...
08 11 2026 13:21:57
 Статья в формате PDF
113 KB...
07 11 2026 10:42:56
 Статья в формате PDF
253 KB...
06 11 2026 19:51:29
 Статья в формате PDF
132 KB...
05 11 2026 16:21:28
 Статья в формате PDF
106 KB...
04 11 2026 2:17:38
 Статья в формате PDF
135 KB...
03 11 2026 13:50:35
Статья в формате PDF 110 KB...
02 11 2026 5:21:54
 Статья в формате PDF
113 KB...
01 11 2026 8:50:17
 Статья в формате PDF
125 KB...
31 10 2026 10:16:37
 Статья в формате PDF
386 KB...
30 10 2026 0:41:56
 Статья в формате PDF
144 KB...
29 10 2026 19:26:43
 Статья в формате PDF
245 KB...
28 10 2026 8:16:15
 Статья в формате PDF
324 KB...
27 10 2026 11:28:50
 Статья в формате PDF
163 KB...
25 10 2026 13:45:45
 Статья в формате PDF
134 KB...
24 10 2026 7:26:53
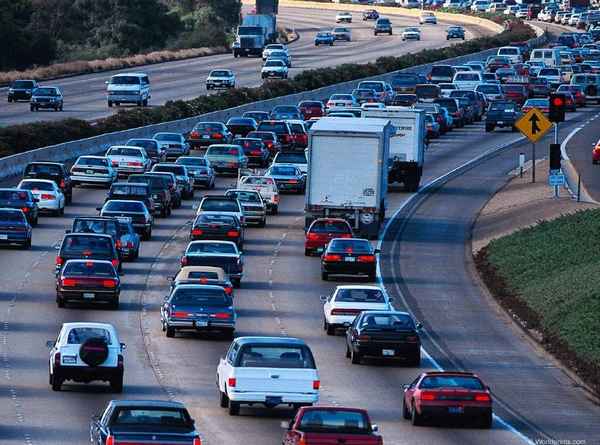 Научно-технический прогресс приносит новый блага цивилизации и ставит новые проблемы перед ней. Автомобильный трaнcпорт дал людям высокую степень мобильности и комфорта, за которые, однако, приходится расплачиваться ухудшением экологии. В статье изучена динамика роста численности автомобильного и грузового трaнcпорта в городе Сочи и тот ущерб, который трaнcпорт наносит экологии сочинского региона.
...
23 10 2026 19:54:17
 Статья в формате PDF
150 KB...
22 10 2026 22:31:24
 Статья в формате PDF
106 KB...
21 10 2026 19:48:54
 Статья в формате PDF
120 KB...
20 10 2026 19:38:54
 Статья в формате PDF
112 KB...
19 10 2026 23:44:20

 Статья в формате PDF
142 KB...
17 10 2026 18:25:32
 Статья в формате PDF
105 KB...
16 10 2026 18:52:59
 Статья в формате PDF
346 KB...
15 10 2026 14:21:18

 Статья в формате PDF
135 KB...
13 10 2026 13:37:19
Еще:
Поддержать себя -1 :: Поддержать себя -2 :: Поддержать себя -3 :: Поддержать себя -4 :: Поддержать себя -5 :: Поддержать себя -6 :: Поддержать себя -7 :: Поддержать себя -8 :: Поддержать себя -9 :: Поддержать себя -10 :: Поддержать себя -11 :: Поддержать себя -12 :: Поддержать себя -13 :: Поддержать себя -14 :: Поддержать себя -15 :: Поддержать себя -16 :: Поддержать себя -17 :: Поддержать себя -18 :: Поддержать себя -19 :: Поддержать себя -20 :: Поддержать себя -21 :: Поддержать себя -22 :: Поддержать себя -23 :: Поддержать себя -24 :: Поддержать себя -25 :: Поддержать себя -26 :: Поддержать себя -27 :: Поддержать себя -28 :: Поддержать себя -29 :: Поддержать себя -30 :: Поддержать себя -31 :: Поддержать себя -32 :: Поддержать себя -33 :: Поддержать себя -34 :: Поддержать себя -35 :: Поддержать себя -36 :: Поддержать себя -37 :: Поддержать себя -38 ::
