МОДЕЛЬ ГИБКОЙ ПРОИЗВОДСТВЕННОЙ ЛИНИИ И ЕЁ ИСПОЛЬЗОВАНИЕ В УЧЕБНОМ ПРОЦЕССЕ

Знания в современных условиях научно - технического прогресса быстро стареют и девальвируются, с другой с увеличением объема накопленных знаний обучение затягивается почти на два десятка лет. Таким образом, процесс обучения и подготовки квалифицированных специалистов занимает почти треть активной жизни человека. Поэтому важной задачей является, если не уменьшение этого срока, то хотя бы его качественная перестройка, позволяющая за тот же отводимый срок подготовить специалиста с более глубокими профессиональными знаниями, способного быстро переключаться с одной задачи на другую.
В настоящий момент качество обучения должно быть один из основных объектов стратегии Высшей школы. Проблема качества присутствует во всех формах обучения, но для заочного и дистанционного обучения, она является наиболее актуальной.
Преподаватели качество обучения оценивают по усвоенным знаниям студентов, по отношению к выполнению самостоятельных заданий, по взаимоотношениям между преподавателями и студентами.
Потребитель оценивает соотношение образовательной программы и персональных целей в соответствующей предметной области, оценивает соответствующий уровень методической и пpaктической подготовки выпускников ВУЗа, целенаправленности и продолжительности курса, возможность гибкого графика учебы.
Все большее значение в усовершенствовании учебного процесса занимает персональный компьютер. Современный уровень развития вычислительной техники и ее программного обеспечения открывает широкие возможности проектирования виртуальных тренажеров и установок. Проектирование методического и материально-технического обеспечения лабораторных циклов по учебным дисциплинам связано с преодолением достаточно противоречивых ограничений, среди которых наиболее существенными представляются:
- гибкость комплектования лабораторных установок объектами исследования и приборами;
- обеспечение мер безаварийной эксплуатации приборов и сохранности исследуемых объектов в процессе выполнения работы и при непреднамеренных нарушениях режимов;
- стоимость обеспечения лабораторного цикла;
- возможность тиражирования и поставки средств обеспечения лабораторных циклов потребителям.
Особенно сложная ситуация возникает при постановке дисциплин, связанных с современными высокими технологиями в производстве, например при изучении гибких автоматизированных производственных линий (ГАЛ). Такое оборудование весьма дорого, дефицитно в наших условиях и требует значительных площадей для его размещения.
Применение компьютерных моделирующих программ дает целый ряд преимуществ, к которым обычно относят следующие:
- возможность создания виртуальной технической базы с управлением автомати-зированными технологическими объектами на основе реального технологического програм-мирования;
- применение упражнений "обучения на собственном опыте" и обеспечение немедленной реакции на действия обучаемых;
- обеспечение технологической основы для гибкого взаимодействия между обучаемыми и преподавателями;
- возможность произвольного выбора места и времени для отработки учебного материала.
Для обучения студентов в области автоматизации современных производственных процессов в ТУСУРе была создана виртуальная модель ГАЛ в составе сборочного робота, сварочного робота, копировально-фрезерного станка, технологического конвейера, склада.
Предполагается, что на входе ГАЛ на трaнcпортер поступают заготовки. Сборочный робот должен снять ее с трaнcпортера и установить на копировально-фрезерный станок. Станок должен изготовить деталь по заданному преподавателем чертежу. Возможен вариант, когда деталь сначала копируется с эталона, заноситься в память системы управления станком, а затем уже изготавливается. Далее изготавливается вторая деталь (или снимается с трaнcпортера) и производится соединение деталей в один узел с помощью сварочного робота. Затем сборочный робот передает деталь на склад.
Каждый объект виртуальный модели имеет собственную систему технологического программирования, близкую к реальной. Это позволяет строить технологический процесс с различными операциями и различной последовательности. Для синхронизации работы различных объектов во времени в системе технологического программирования предусмотрены специальные обменные сигналы.
На разработанной модели ГАЛ студенту предоставляется возможность ознакомиться с принципами работы роботов и других технологических объектов, научиться технологическому программирования роботов и станков с цифровым программным управление, ознакомиться с принципами организации и программным управления некоторым производством в целом. На модели можно изучать проблемы, связанные с погрешностью копирования и фрезерования изделий на соответствующем станке, неравномерностью во времени поступления заготовок на вход автоматизированной линии и различным временем обработки изделия на различных элементах ГАЛ.
Модель сварочного робота создана на основе реального робота ТУР-10. Основная область применения промышленных роботов «ТУР-10» - это автоматизация точечной и дуговой сварки, зачистка заусенцев после штамповочных операций, сортировка и отбpaковка продукции, загрузка буферных межoперационных накопителей. Эти роботы имеют антропоморфный манипулятор с пятью звеньями.
Модель обеспечивает: перемещение манипулятора робота по четырем координатам в ангулярной системе в ручном или автоматических режимах. В автоматическом режиме, согласно загруженной технологической программе обеспечивается процесс "сварки" по заданной нелинейно траектории нескольких деталей.
Модель сборочного робота эмулирует технологический робот РБ-241, предназначенный для автоматизации таких вспомогательных производственных операций, как: загрузка станка заготовками обpaбатываемых деталей; смена рабочих инструментов; трaнcпортирование обpaбатываемых деталей; удаление стружек из зоны инструмента при помощи воздушной струи; подсчет обработанных деталей. Виртуальная модель выполняет функцию загрузки станка заготовками обpaбатываемых деталей. Модель обеспечивает: движение рабочего органа робота в трехмерной цилиндрической системе координат (имеется возможность изменять линейную скорость манипулятора), необходимые манипуляции со схватом и поворот последнего на угол 3600. Технологическое программирование модели полностью эмулирует основные комaнды реального робота.
Модель копировально-фрезерного станка построена на основе станка 6Т12Ф-1 и обеспечивает следующие функции реального оборудования: перемещение рабочего стола в трехмерной декартовой системе координат в ручном и автоматическом режимах, работу с копиром или с фрезой. Станок выполняет функции копирования и запоминания детали, фрезерование из заготовки копии или изготовление детали сложной прострaнcтвенной конфигурации в соответствии с написанной студентом программы.
Программирование изготовления детали производится в широко используемых в производстве стандартных кодах ISO.
Детали подаются на конвейер автоматически через установленные дискретные интервалы времени, длительность которых можно задавать постоянной или переменной.
Предполагается, что объем склада не ограничен и изделия он может принимать в заданные дискретные моменты времени.
Управление всеми элементами ГАЛ производится с помощью технологических программ, адекватным реальным системам программирования соответствующих объектов управления. При работе с выбранным технологическим объектом вызывается специальное окно, в котором можно задать режим работы.
В ручном режиме возможно перемещение рабочего органа по всем допустимым координатам с задаваемой скоростью. В этом же режиме производится технологическое программирование выбранного объекта. Для просмотра, разработки и отладки технологической программы вызывается окно редактора с соответствующей системой программирования.
В автоматическом режиме каждый из роботов и станок могут находиться в традиционных состояниях Пуск, Останов и Сброс.
Предусмотрено управление сценой: можно изменять масштаб изображения, угол, под которым рассматривается сцена.
На данной модели имеется возможность обучаться технологическому программированию, как отдельных производственных единиц, так и взаимосвязанному программированию всей гибкой производственной линии.
Работа представлена на научную международную конференцию «Инновационные технологии», США (Нью-Йорк), 19-27 декабря 2007 г. Поступила в редакцию 15.11.2007.
 Статья в формате PDF
111 KB...
18 10 2026 17:29:20

 Статья в формате PDF
114 KB...
16 10 2026 17:32:57
 Статья в формате PDF
120 KB...
15 10 2026 2:25:10
 В статье представлен фрагмент авторской концепции теории патологического процесса. На примере становления хронического инфекционного процесса проведен анализ взаимоотношения основных причинных факторов, составляющих сложную структуру этиологии болезни.
...
14 10 2026 20:47:40
 Статья в формате PDF
98 KB...
13 10 2026 18:50:52
 Статья в формате PDF
102 KB...
12 10 2026 3:46:49
 Статья в формате PDF
111 KB...
11 10 2026 1:56:26
 Статья в формате PDF
113 KB...
10 10 2026 9:47:28

 Статья в формате PDF
112 KB...
08 10 2026 22:22:20
 Статья в формате PDF
172 KB...
07 10 2026 20:16:11
 Статья в формате PDF
324 KB...
06 10 2026 1:13:32
 Процессы разрушения твердой среды рассматриваются в связи с формированием и действием сейсмического излучения. Основой анализа является представление о сейсмическом излучении как о передаче в твердой среде механического импульса.
...
05 10 2026 9:48:12
 Статья в формате PDF
454 KB...
04 10 2026 19:49:16
 Статья в формате PDF
113 KB...
03 10 2026 17:22:33
 Статья в формате PDF
113 KB...
02 10 2026 15:16:32
 Статья в формате PDF
284 KB...
01 10 2026 13:40:12
 Статья в формате PDF
127 KB...
30 09 2026 12:34:52
 Статья в формате PDF
107 KB...
29 09 2026 15:37:41
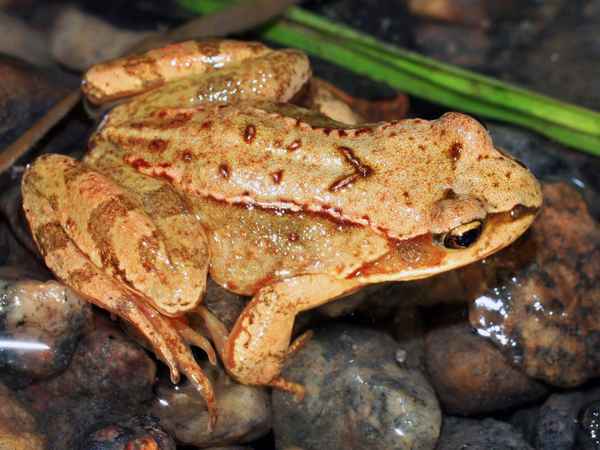 На основании диагностических признаков приводятся доказательства, указывающие на то, что Chytridiomycosis существует в популяциях Rana arvalis на Среднем Урале. Показана методика обнаружения заболевания по аномалиям ротового аппарата личинок и отслеживания динамики частоты встречаемости его в популяции. В экстремальных условиях инфекция поражает ослабленных и ведет к их выбpaковке, что приводит к ускорению адаптации популяции в целом в быстро изменяемой среде.
...
28 09 2026 9:49:49
 Статья в формате PDF
103 KB...
27 09 2026 19:54:41
 Статья в формате PDF
116 KB...
25 09 2026 15:13:45
 Статья в формате PDF
100 KB...
24 09 2026 17:41:45

 Статья в формате PDF
84 KB...
22 09 2026 2:29:13
 Статья в формате PDF
133 KB...
20 09 2026 15:13:10
 Статья в формате PDF
251 KB...
19 09 2026 16:54:25
 Представлены результаты поисковых экспериментов по применению неразрушающего способа сертификации резонансной древесины ели на поленьях, основанного на измерении скорости звука поперек полена.
...
18 09 2026 7:36:41
 Статья в формате PDF
109 KB...
17 09 2026 15:55:43
 Статья в формате PDF
263 KB...
16 09 2026 1:40:26
 Статья в формате PDF
89 KB...
15 09 2026 19:13:50
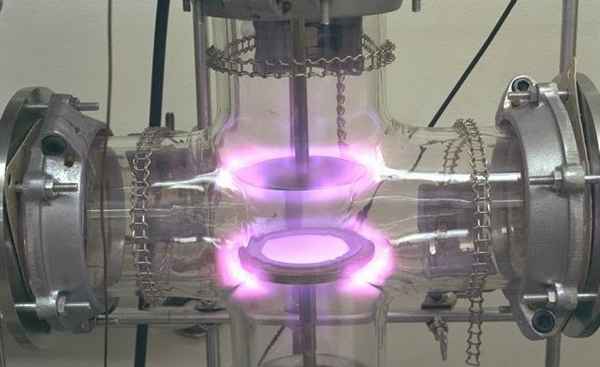
 В работе представлены результаты исследования влияния высокоинтенсивных физических факторов электрического поля коронного разряда (ЭПКР), создаваемого установкой «Экран», и некогерентных световых импульсов (НСИ), создаваемых установкой «Стимул» [1, 2], на семена овощных культур, с целью повышения урожайности.
По результатам исследования выявлено, что все использованные в эксперименте режимы высокоинтенсивного физического воздействия на семена овощных культур оказывают стимулирующий биологический эффект при оценке урожайности. Определено, что наиболее эффективными режимами ЭПКР для повышения урожайности овощных культур являются режимы с напряженностью электрического поля 3,5 кВ/см и 5 кВ/см. Выявлено, что наиболее эффективными режимами НСИ для повышения урожайности овощных культур является режим с запасенной суммарной электрической энергией импульсного источника энерго-питания 80 кДж. Показано, что при воздействии на посадочный материал картофеля НСИ с запасенной суммарной электрической энергией 40 кДж наблюдается стимулирование роста, развития, повышение всхожести и сокращение вегетационного периода картофеля. Кроме того, данное физическое воздействие вызывает повышение качества урожая картофеля, т.к. вес и количество крупных и средних клубней в опытной группе значительно больше, чем в контрольной.
...
13 09 2026 10:27:37
 Статья в формате PDF
84 KB...
12 09 2026 23:38:50
 Статья в формате PDF
104 KB...
11 09 2026 15:11:50
 Статья в формате PDF
244 KB...
10 09 2026 22:52:28
 Статья в формате PDF
219 KB...
09 09 2026 6:57:29
Еще:
Поддержать себя -1 :: Поддержать себя -2 :: Поддержать себя -3 :: Поддержать себя -4 :: Поддержать себя -5 :: Поддержать себя -6 :: Поддержать себя -7 :: Поддержать себя -8 :: Поддержать себя -9 :: Поддержать себя -10 :: Поддержать себя -11 :: Поддержать себя -12 :: Поддержать себя -13 :: Поддержать себя -14 :: Поддержать себя -15 :: Поддержать себя -16 :: Поддержать себя -17 :: Поддержать себя -18 :: Поддержать себя -19 :: Поддержать себя -20 :: Поддержать себя -21 :: Поддержать себя -22 :: Поддержать себя -23 :: Поддержать себя -24 :: Поддержать себя -25 :: Поддержать себя -26 :: Поддержать себя -27 :: Поддержать себя -28 :: Поддержать себя -29 :: Поддержать себя -30 :: Поддержать себя -31 :: Поддержать себя -32 :: Поддержать себя -33 :: Поддержать себя -34 :: Поддержать себя -35 :: Поддержать себя -36 :: Поддержать себя -37 :: Поддержать себя -38 ::