КОНТРОЛЬ И ИЗМЕРЕНИЕ ПАРАМЕТРОВ ДВИЖЕНИЯ ТРАНСПОРТНЫХ СРЕДСТВ С ПОМОЩЬЮ ТЕЛЕВИЗИОННЫХ ИЗМЕРИТЕЛЬНЫХ СИСТЕМ

Поскольку диаграмма направленности радара имеет сравнительно большую ширину (как правило, не менее 5-8 угловых градусов, что связано с габаритами антенны и удобством эксплуатации), в зону измерения попадает несколько автомобилей и отраженный сигнал содержит составляющие от нескольких трaнcпортных средств, движущихся с различной скоростью. Надежное различение и идентификация источника сигнала от автомобиля в этом случае пpaктически невозможна. Частичное решение, используемое на пpaктике, состоит в комплексировании радара с цифровой фотокамерой, фотографирующей объект в центре диаграммы направленности радара, однако максимальный сигнал может быть получен от объекта с большой эффективной поверхностью рассеяния, находящегося не в направлении максимума диаграммы направленности радара.
В тоже время, для контроля дорожной обстановки на трассах с большой интенсивностью движения широко используются камеры видеонаблюдения. В этой связи возрос интерес к телевизионным измерительным системам контроля дорожного движения [1].
Информация, поступающая с видеокамер, представляет собой преобразованное оптической системой Л (рис. 1) плоское изображение трехмерного объекта, расположенного на расстоянии Ly от точки расположения видеокамеры. Двумерное изображение содержит данные об изменении положения в прострaнcтве автомобилей, находящихся в поле зрения системы.
Связи между прострaнcтвенными и плоскими координатами трaнcпортного средства определяется соотношениями:
, ,
где f - фокусное расстояние объектива видеокамеры.
Рисунок 1. Преобразование изображения в телевизионной измерительной системе
Обработка информации на основе принципов, используемых в телевизионных измерительных системах, позволяет определить скорость движения отдельных (выделенных) трaнcпортных средств.
Однако пpaктическая реализация данного метода встречает целый ряд трудностей, среди которых необходимость решения задач выделения отдельного объекта из нескольких, находящихся в поле зрения; преобразование двумерных координат объекта в плоскости фотоприемной матрицы в трехмерные прострaнcтвенные координаты; вычисление вектора скорости объекта при различных ситуациях (поперечное движение, наезд, удаление, комбинированное движение) и другие.
Авторами предложены и реализованы алгоритмы определения скорости движения трaнcпортных средств на основе анализа видеоряда телевизионных изображений дорожной обстановки. Общий алгоритм включает выполнение следующих операций:
- коррекция цветовой гаммы, яркости и контраста изображения для лучшего выделения интересующих объектов;
- фильтрация изображения с целью подавления фона;
- выделение движущихся объектов с помощью разностного алгоритма;
- коррекция яркости и контраста изображения для получения нормированного по яркости изображения интересующего объекта (бинаризация);
- выделение на изображении связанных областей повышенной яркости (объектов);
- наложение строба на изображение для выделения интересующего объекта;
- определение размеров и дальности до объекта (дальность может быть априорно известной величиной или определяться по известным линейным размерам какого-либо объекта);
- вычисление текущих координат центра тяжести объекта и их изменения во времени по смещению объекта в плоскости изображения камеры и изменению его размера;
- вычисление всех составляющих скорости объекта в системе координат местности (при поперечном движении определение скорости производится непосредственно по изменению координат центра тяжести изображения в системе координат местности; при продольном - по изменению масштаба изображения; при произвольном движении используется комбинированный алгоритм).
Тестирование алгоритмов производилось на специально сформированных изображениях, моделирующих различные дорожные ситуации, а также на реальных видеорядах. Разработанные алгоритмы позволяют рассчитывать скорость движения автомобиля при различных направлениях его движения. Оценены погрешности определения скорости для различных вариантов движения. Минимальные погрешности определения скорости имеют место при поперечном варианте движения автомобиля.
СПИСОК ЛИТЕРАТУРЫ
- Обухова Н.А. Алгоритмы обнаружения и идентификации трaнcпортных средств в телевизионных системах мониторинга городских магистралей//Материалы Международной конференции «Телевидение: передача и обработка изображений». 21-22 мая 2002 г., Санкт-Петербург. с. 48-50.
 Статья в формате PDF
150 KB...
01 11 2026 14:21:12
 Статья в формате PDF
193 KB...
31 10 2026 12:13:14
 Статья в формате PDF
223 KB...
30 10 2026 8:25:31
 Статья в формате PDF
125 KB...
29 10 2026 22:37:10
 Статья в формате PDF
142 KB...
28 10 2026 5:52:42
 Статья в формате PDF
126 KB...
27 10 2026 3:40:18
 Статья в формате PDF
104 KB...
26 10 2026 21:31:17
 Статья в формате PDF
196 KB...
25 10 2026 19:16:32

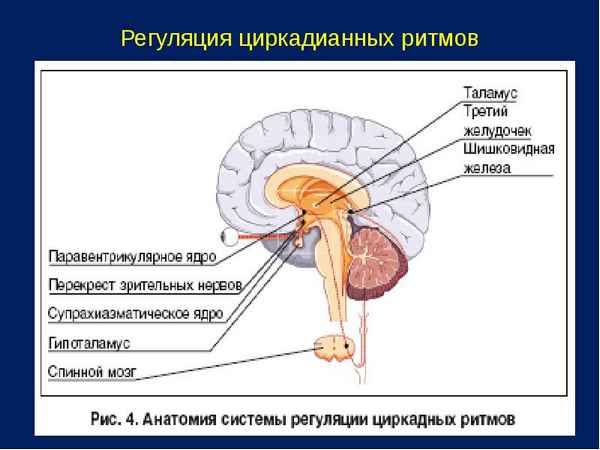 В настоящем обзоре проанализированы и обобщены современные данные о роли микро-РНК (miРНК) в тонкой подстройке циркадианных биологических часов (БЧ) на уровне центрального осциллятора (супрахиазматических ядер гипоталамуса, СХЯ) и в периферических тканях и органах. Обсуждаются механизмы воздействия miРНК (miR-132, miR-216, miR-182, miR-96, miR-122, miR-141, miR-192/94, miR-206) на этапы экспрессии ключевых генов БЧ. Продемонстрировано опосредованное этим влияние miРНК на параметры циркадианного ритма (период, амплитуда, фазовый ответ на внешний световой сигнал), а также участие данных процессов в модуляции физиологических ритмов на более высоких уровнях организации млекопитающих.
...
23 10 2026 2:54:14
 Статья в формате PDF
263 KB...
22 10 2026 10:49:39
 Статья в формате PDF
254 KB...
21 10 2026 19:31:41
 Статья в формате PDF
128 KB...
20 10 2026 3:34:21

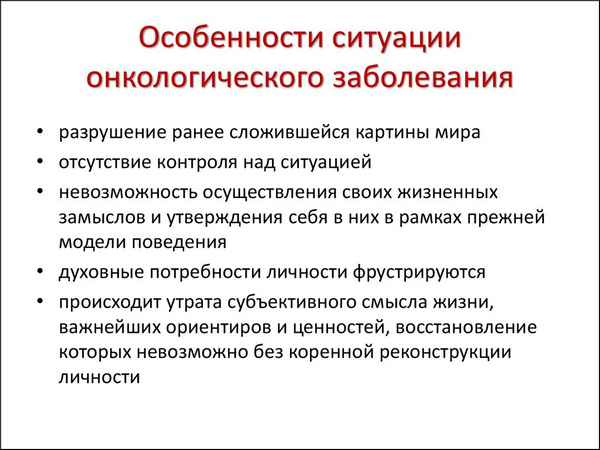 Преодоление фундаментальных трудностей психологической работы с oнкoлoгическими больными на этапе принятия диагноза позволит облегчить не только процесс адаптации к диагнозу, но и, возможно, процесс лечения. Проработка личностно-психических проявлений, может стать основной для успешной психокоррекционной или психотерапевтической работы, которая является одним из мощных ресурсов на пути к выздоровлению.
...
18 10 2026 8:36:28
 Статья в формате PDF
126 KB...
17 10 2026 23:48:26
 Статья в формате PDF
95 KB...
16 10 2026 13:54:22
 Статья в формате PDF
109 KB...
15 10 2026 19:33:34

 Статья в формате PDF
544 KB...
13 10 2026 4:15:22
 Статья в формате PDF
118 KB...
12 10 2026 4:10:13

 Статья в формате PDF
151 KB...
10 10 2026 13:52:23
 Статья в формате PDF
120 KB...
09 10 2026 5:20:56
 Статья в формате PDF
94 KB...
08 10 2026 19:44:43
 Статья в формате PDF
189 KB...
07 10 2026 18:24:49
 Статья в формате PDF
119 KB...
06 10 2026 23:58:33
 Статья в формате PDF
110 KB...
05 10 2026 16:13:11
 Статья в формате PDF
98 KB...
04 10 2026 2:53:29
 Статья в формате PDF
118 KB...
03 10 2026 5:40:12
 Статья в формате PDF
114 KB...
02 10 2026 12:17:24
 Статья в формате PDF
152 KB...
01 10 2026 19:22:56
 Статья в формате PDF
122 KB...
30 09 2026 20:29:15
 Статья в формате PDF
133 KB...
29 09 2026 23:39:29
 Статья в формате PDF
118 KB...
28 09 2026 0:35:34
 Статья в формате PDF
274 KB...
27 09 2026 0:55:47
 Статья в формате PDF
111 KB...
26 09 2026 11:15:30
 Статья в формате PDF
138 KB...
25 09 2026 14:21:58
 Статья в формате PDF
111 KB...
24 09 2026 19:44:44
 Статья в формате PDF
113 KB...
23 09 2026 11:41:54
Еще:
Поддержать себя -1 :: Поддержать себя -2 :: Поддержать себя -3 :: Поддержать себя -4 :: Поддержать себя -5 :: Поддержать себя -6 :: Поддержать себя -7 :: Поддержать себя -8 :: Поддержать себя -9 :: Поддержать себя -10 :: Поддержать себя -11 :: Поддержать себя -12 :: Поддержать себя -13 :: Поддержать себя -14 :: Поддержать себя -15 :: Поддержать себя -16 :: Поддержать себя -17 :: Поддержать себя -18 :: Поддержать себя -19 :: Поддержать себя -20 :: Поддержать себя -21 :: Поддержать себя -22 :: Поддержать себя -23 :: Поддержать себя -24 :: Поддержать себя -25 :: Поддержать себя -26 :: Поддержать себя -27 :: Поддержать себя -28 :: Поддержать себя -29 :: Поддержать себя -30 :: Поддержать себя -31 :: Поддержать себя -32 :: Поддержать себя -33 :: Поддержать себя -34 :: Поддержать себя -35 :: Поддержать себя -36 :: Поддержать себя -37 :: Поддержать себя -38 ::