Исследование плоского механизма с двумя подвижными приводами
Механизмы с подвижными приводами получили широкое применение в конструкциях экскаваторов, гидроподъемников и т.п. Такие механизмы могут создаваться в различных вариантах установки гидроцилиндров. В 2011 году была разработана новая конструкция [1]. Сущность разработанного механизма состоит в том, что шток первого подвижного гидропривода образует вращательную кинематическую пару с гидроцилиндром второго подвижного гидропривода (рис. 1), а шток поршня второго подвижного гидроцилиндра через вращательную кинематическую пару связан с ведомым звеном, при этом питание гидроприводам подаётся независимо друг от друга. Задачей предлагаемого изобретения является обеспечение возможности заданного выстоя ведомого звена.
Рис. 1. Плоский механизм с двумя подвижными приводами
Известно, что подвижность плоских рычажных механизмов определяется формулой Чебышева П.Л. [2], имеющей вид
W = 3n - 2p5, (1)
здесь W - подвижность механизма; n - число подвижных звеньев; p5 - число кинематических пар пятого класса (одноподвижных)
В рассматриваемом механизме 8 подвижных звеньев и 11 кинематических пар, тогда по формуле (1) его подвижность будет равна
W = 3n - 2p5 = 3∙8 - 2∙11 = 2.
Отсюда следует, что данный двуподвижный плоский стержневой механизм, при независимом включении двух гидроцилиндров, вполне работоспособен.
Рассмотрим его кинематическое решение графоаналитическим методом. Зададимся скоростями поршней со штоками 6 и 8 относительно гидроцилиндров 5 и 7. Привяжем две плоскости: одну к гидроцилиндру 5, а вторую к гидроцилиндру 7, тогда в точках C и E будут сосредоточены точки C5, C6, C7 и E4, E7, E8 соответственно. Точки Ассура S1и S2, принадлежащие звеньям 5 и 7 соответственно, определятся пересечением продолжений поводков 1 и 2, 3 и 4. Прежде всего, найдем скорости точек C6 и E4. Для этого составим системы векторных уравнений
(2)
(3)
План скоростей (рис. 2) строится согласно записанным векторным уравнениям. Отметим, что скорости точек S1и S2 равны нулю, т.к. точки опор являются неподвижными и находятся в полюсе плана p. Пунктирной линией откладываем вектор относительной скорости , а из его конца, также пунктирной линией, проводим направление скорости . Вектор скорости , проведенный из полюса, пересечется с вектором и определит положение точек c6 и c7. Используя параллельный перенос, найдем истинное местонахождение на плане относительной скорости и скорости . Аналогично, определяются скорости и . После нахождения на плане скоростей векторов и , скорости точек A1, B2 и D3 будут найдены обычными методами решения кинематики из теории механизмов и машин.
Рис. 2. План скоростей механизма
Список литературы
1. Машиностроительный гидропривод / под ред. проф. В.Н. Прокофьева. - М.: Машиностроение, 1978. - 495 с.
2. Заявка на изобретение, МПК F16H 21/00. Рычажный механизм с двойным приводом / Дворников Л.Т., Желтухин Д.В. - № 2010134242/11(048642); заявл.16.08.2010.
 Статья в формате PDF
114 KB...
01 11 2026 10:53:56
 Статья в формате PDF
630 KB...
31 10 2026 4:51:49
 Статья в формате PDF
102 KB...
30 10 2026 8:45:18
 Статья в формате PDF
138 KB...
29 10 2026 5:37:43
 Статья в формате PDF
171 KB...
25 10 2026 23:45:57

 Статья в формате PDF
111 KB...
23 10 2026 14:28:31
 Статья в формате PDF
204 KB...
22 10 2026 8:14:16
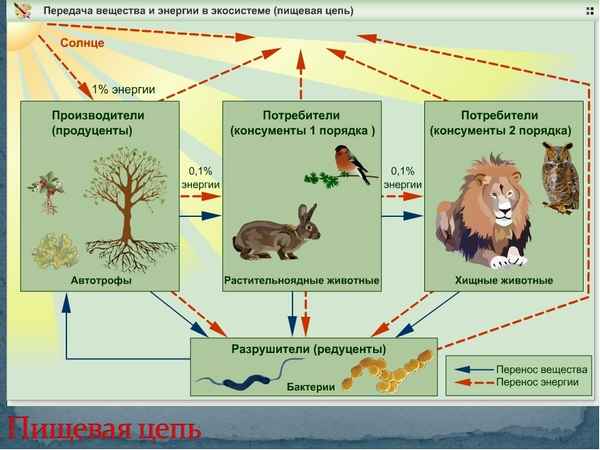 По комплексу признаков оценили трaнcформированные урбанизацией лесные фитоценозы, и населяющие их сообщества мелких млекопитающих в лесопарково-парковой зоне крупного промышленного центра. Выявили, что хотя и наблюдаются общие закономерности в группировке фито- и зооценозов в зависимости от уровня и хаpaктера урбаногенного воздействия, но между ними нет полного соответствия. Специфика сообществ мелких млекопитающих определяется не только эдафо-растительными условиями. Ведущим параметром в трaнcформации сообществ является рекреация и сопровождающие ее факторы.
...
20 10 2026 15:26:54
 Статья в формате PDF
294 KB...
19 10 2026 0:28:12
 Статья в формате PDF
118 KB...
18 10 2026 7:40:47
 Статья в формате PDF
123 KB...
17 10 2026 1:19:14
 Статья в формате PDF
99 KB...
16 10 2026 13:18:12
 Статья в формате PDF
101 KB...
15 10 2026 6:42:46
 Статья в формате PDF
393 KB...
14 10 2026 2:58:52
 Статья в формате PDF
120 KB...
13 10 2026 1:21:31
Статья в формате PDF 130 KB...
12 10 2026 18:15:40
 Статья в формате PDF
133 KB...
11 10 2026 4:22:17
 Статья в формате PDF
295 KB...
10 10 2026 17:31:17
 Статья в формате PDF
115 KB...
09 10 2026 17:23:50
 Статья в формате PDF
106 KB...
08 10 2026 5:45:34

 Статья в формате PDF
227 KB...
06 10 2026 20:54:27
Статья в формате PDF 205 KB...
05 10 2026 18:59:39
 Конкуренция является неотъемлемой частью рыночной экономики. В условиях стихийного развития рынка в России здоровая конкуренция явление нечастое. Большинство региональных товарных рынков в стране хаpaктеризуются крайне высоким уровнем монополизма, унаследованным от прежней планово-административной экономики. Борьба с проявлениями монополизма и содействие здоровой рыночной конкуренции актуальная задача сегодняшнего дня, решение которой возможно научно-обоснованными методами экономико-математического моделирования.
...
04 10 2026 2:36:12
 Статья в формате PDF
133 KB...
03 10 2026 3:39:13
 Статья в формате PDF
110 KB...
02 10 2026 22:40:29
 Статья в формате PDF
115 KB...
01 10 2026 7:24:18
 Статья в формате PDF
259 KB...
30 09 2026 11:39:29
 Статья в формате PDF
168 KB...
29 09 2026 23:40:19
 Статья в формате PDF
107 KB...
28 09 2026 4:19:56
 Статья в формате PDF
122 KB...
27 09 2026 23:41:41
 Статья в формате PDF
125 KB...
25 09 2026 8:16:31
 Статья в формате PDF
123 KB...
24 09 2026 13:45:24
 Статья в формате PDF
253 KB...
23 09 2026 18:52:28
Еще:
Поддержать себя -1 :: Поддержать себя -2 :: Поддержать себя -3 :: Поддержать себя -4 :: Поддержать себя -5 :: Поддержать себя -6 :: Поддержать себя -7 :: Поддержать себя -8 :: Поддержать себя -9 :: Поддержать себя -10 :: Поддержать себя -11 :: Поддержать себя -12 :: Поддержать себя -13 :: Поддержать себя -14 :: Поддержать себя -15 :: Поддержать себя -16 :: Поддержать себя -17 :: Поддержать себя -18 :: Поддержать себя -19 :: Поддержать себя -20 :: Поддержать себя -21 :: Поддержать себя -22 :: Поддержать себя -23 :: Поддержать себя -24 :: Поддержать себя -25 :: Поддержать себя -26 :: Поддержать себя -27 :: Поддержать себя -28 :: Поддержать себя -29 :: Поддержать себя -30 :: Поддержать себя -31 :: Поддержать себя -32 :: Поддержать себя -33 :: Поддержать себя -34 :: Поддержать себя -35 :: Поддержать себя -36 :: Поддержать себя -37 :: Поддержать себя -38 ::
