КИНЕМАТИЧЕСКОЕ ИССЛЕДОВАНИЕ ПЛОСКОГО ВОСЬМИЗВЕННОГО МЕХАНИЗМА ШЕСТОГО КЛАССА С ПОСТУПАТЕЛЬНОЙ ПАРОЙ

На рисунке а показана кинематическая схема щековой дробильной машины с шестизвенным замкнутым изменяемым контуром и поступательной парой. Механизм образован соединением звеньев в шестиугольный замкнутый изменяемый контур. Движение задается от кривошипа 1. Трёхпарное звено 2, а также поводки 3, 5 и 7 имеют сложное плоскопараллельное движение, трёхпарные звенья 4 и 6 имеют поступательное и качательное движение соответственно.
План скоростей строится с использованием метода, впервые использованного С.П. Стариковым в работе [1].
Точки Ассура треугольных звеньев 2, 4 и 6 - соответственно Sш, S4 и S6 - находятся на пересечении продолжений поводков: для звена 2 - FH и СB, для звена 4 - BC и ED, для звена 6 - HF и DE.
а - схема щековой дробильной машины с шестизвенным замкнутым изменяемым контуром и поступательной парой;
б - план скоростей
Основываясь на известной теореме о том, что проекции скоростей двух точек плоско движущегося звена на прямую, соединяющую эти точки, равны между собой, можно показать, что проекции скоростей точек Ассура S2, S4 и S6 на соединяющие их линии S2S4, S2S6 и S6S4 равны [1].
Используя это условие и учитывая свойство плана скоростей, заключающееся в том, что фигуры на механизме всегда являются подобными фигурам, образованным векторами относительных скоростей звеньев, найдём скорости всех точек звеньев механизма.
Известной является лишь скорость точки А кривошипа 1. Проведя на плане скоростей из конца вектора (из точки а) линию, перпендикулярную AS2, и из точки p - линию, перпендикулярную О3S6 (на плане эти лини и показаны пунктиром), найдём точку их пересечения и обозначим её как j. Очевидно, что конец вектора скорости точки S2 лежит на перпендикуляре AS2, т.к.
Зафиксируем произвольно точку т на перпендикуляре AS2 и из неё проведём линию, перпендикулярную S2S6, до пересечения с перпендикуляром к О3S6 в точке п. Из точки т проведём линию, перпендикулярную S2S4, а из точки п - линию, перпендикулярную S4S6, они пересекутся в точке l.
Полученный треугольник mnl подобен треугольнику S2S6S4 на схеме механизма. Можно утверждать, что конец вектора скорости точки S4 лежит на прямой jl.
Из точки p проведем линию, параллельную , и на её пересечении с линией jl найдём точку s4. Соединяя полюс плана скоростей р и точку s4, найдем вектор , который в выбранном масштабе определит скорость точки S4. Так как звено 4 движется поступательно, скорости всех его точек одинаковы.
Далее можно определить скорости точек B и H из уравнений
После этого несложно определить скорости точек F и E
Решение приведенных векторных уравнений показано на плане скоростей.
Список литературы
1. Стариков С.П. Обоснование кинематической и кинетостатической разрешимости шестизвенных шарнирных плоских групп Ассура: автореф. дис. ... канд. техн. наук. - Новосибирск, 2008. - 20 с.
 Статья в формате PDF
111 KB...
31 10 2026 5:12:55
 Статья в формате PDF
126 KB...
29 10 2026 1:22:50
 Статья в формате PDF
100 KB...
28 10 2026 20:14:49
 Статья в формате PDF
123 KB...
27 10 2026 11:55:48
 Статья в формате PDF
115 KB...
26 10 2026 8:54:36
 Статья в формате PDF
90 KB...
25 10 2026 0:26:12

 Статья в формате PDF
99 KB...
23 10 2026 10:40:22
 Статья в формате PDF
151 KB...
22 10 2026 13:19:38
 Статья в формате PDF
109 KB...
20 10 2026 15:59:13
 Статья в формате PDF
114 KB...
19 10 2026 20:23:36

 Статья в формате PDF
181 KB...
17 10 2026 2:39:38
 Статья в формате PDF
127 KB...
16 10 2026 16:57:21
 Статья в формате PDF
113 KB...
15 10 2026 0:57:36
 Статья в формате PDF
111 KB...
14 10 2026 16:33:56
 Статья в формате PDF
124 KB...
13 10 2026 16:45:12
 Статья в формате PDF
139 KB...
12 10 2026 17:19:42
 Статья в формате PDF
187 KB...
11 10 2026 6:40:51
 Статья в формате PDF
95 KB...
09 10 2026 12:30:50
 Статья в формате PDF
254 KB...
08 10 2026 23:28:38
 Статья в формате PDF
193 KB...
07 10 2026 9:19:18
 Статья в формате PDF
342 KB...
06 10 2026 17:40:26

 Статья в формате PDF
125 KB...
04 10 2026 9:54:49
 Статья в формате PDF
119 KB...
02 10 2026 10:19:25
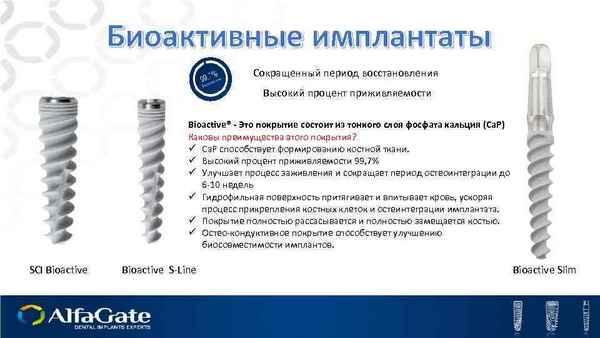 В лаборатории биохимии ФГУН «РНЦ «ВТО» им. акад. Г. А. Илизарова Росздрава» разработаны имплантационные материалы на основе кальцийфосфатных соединений, выделенных из костной ткани крупного рогатого скота. Технология получения материалов для имплантации включает в себя деминерализацию костной ткани с применением хлороводородной кислоты, осаждение из раствора кальцийфосфатных соединений, их очистку, высушивание и измельчение.
Изучен качественный и количественный состав полученных материалов с применением сканирующей электронной микроскопии, инфpaкрасной спектроскопии и метода рентгеновского электронно-зондового микроанализа. Установлено, что материалы представляют собой порошкообразные смеси с включениями гранул диаметром от 100 до 2000 мкм. В состав материалов входят остеотропные элементы кальций, фосфор, магний, сера, которые однородно распределены в материале.
...
01 10 2026 18:23:49
 Статья в формате PDF
278 KB...
29 09 2026 12:18:36

 Статья в формате PDF
110 KB...
27 09 2026 21:21:26
 Статья в формате PDF
104 KB...
26 09 2026 14:27:57
 Статья в формате PDF
119 KB...
25 09 2026 22:21:13
 Статья в формате PDF
108 KB...
24 09 2026 20:17:30


Еще:
Поддержать себя -1 :: Поддержать себя -2 :: Поддержать себя -3 :: Поддержать себя -4 :: Поддержать себя -5 :: Поддержать себя -6 :: Поддержать себя -7 :: Поддержать себя -8 :: Поддержать себя -9 :: Поддержать себя -10 :: Поддержать себя -11 :: Поддержать себя -12 :: Поддержать себя -13 :: Поддержать себя -14 :: Поддержать себя -15 :: Поддержать себя -16 :: Поддержать себя -17 :: Поддержать себя -18 :: Поддержать себя -19 :: Поддержать себя -20 :: Поддержать себя -21 :: Поддержать себя -22 :: Поддержать себя -23 :: Поддержать себя -24 :: Поддержать себя -25 :: Поддержать себя -26 :: Поддержать себя -27 :: Поддержать себя -28 :: Поддержать себя -29 :: Поддержать себя -30 :: Поддержать себя -31 :: Поддержать себя -32 :: Поддержать себя -33 :: Поддержать себя -34 :: Поддержать себя -35 :: Поддержать себя -36 :: Поддержать себя -37 :: Поддержать себя -38 ::
