НЕЙРОСЕТЕВОЙ ФУНКЦИОНАЛЬНЫЙ ПРЕОБРАЗОВАТЕЛЬ В СИСТЕМЕ УПРАВЛЕНИЯ ЭЛЕКТРОМЕХАНИЧЕСКИМ ПРОТЕЗОМ РУКИ
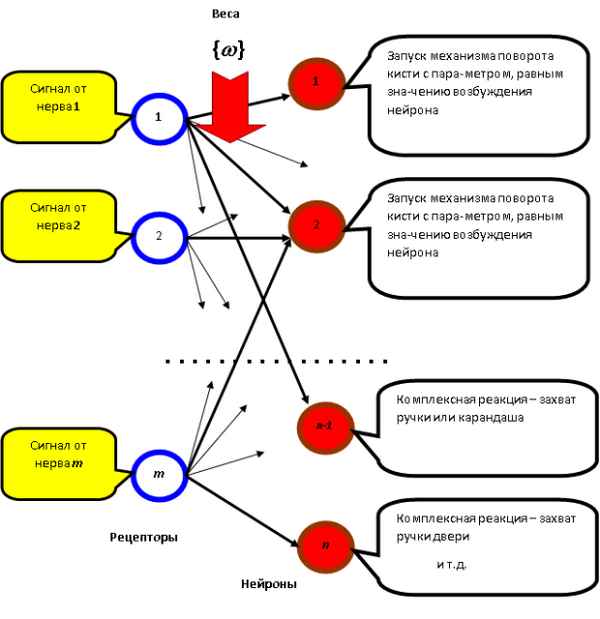
В многочисленных миографических исследованиях доказано, что зависимость между суммарным мышечным усилием и мощностью биопотенциалов в определенных пределах можно считать линейной. Как известно, биоэлектрическое воздействие, передаваемое от центральной нервной системы к мышцам, отражается на поверхности кожи человека повышением амплитуды суммарного (от множества мышц) биопотенциала. Особенно ярко выражено это явление в, так называемых, двигательных точках - местах наибольшего скопления двигательных единиц - нескольких мышечных волокон управляемых одним мотонейроном, т.е. наиболее богато иннервируемых участках мышцы, с густым расположением мионевральных окончаний. В связи с этим область двигательной точки является максимально возбудимым участком мышцы и с неё можно снимать биопотенциал с максимальной на всей мышце амплитудой.
Расположение двигательных точек в разных мышцах было установлено ещё в XIX веке. Схемы расположения двигательных точек имеются в любом руководстве по электродиагностике и электротерапии. Считается, что наиболее удачны схемы Альтенбургера.
Расположив электроды согласно этой схеме, можно получить исходные сигналы для управления протезом. Миологические исследования показывают, что амплитуды биопотенциалов варьируются от 5-10 мкВ (мышца в состоянии покоя) до 500-1000 мкВ (при максимальном произвольном или непроизвольном сокращении мышцы).
Измеренный, отфильтрованный и нормированный сигнал цифруется и подается на входы нейросетевого функционального преобразователя, который введен в измерительно-управляющую схему для реализации управляющей передаточной хаpaктеристики. Передаточная хаpaктеристика должна учитывать все режимы работы протеза, в том числе защитные режимы и режимы, ограничивающие движения.
В качестве примера включения защитного режима можно взять случай, когда на протез оказывается внешнее воздействие силой, вектор которой таков, что может привести к смещению или незапланированному снятию протеза. В этом случае, необходимо такое движение отдельных фаланг или пальцев в целом, которое ослабит вектор силы реакции на внешнее воздействие.
Одним из ограничивающих режимов является такой режим, когда сигнал есть, но он находится в зоне нечувствительности. Этот режим нужен для того, чтобы исключить частую смену режимов (движение вперед и назад) при значениях сигнала близких к нулю.
Реализация классической схемы управления (без использования нейронных сетей) с учетом всех возможных режимов работы протеза привела бы к усложнению управляющего блока. Использование нейронной сети дает возможность получения достаточно компактной схемы управления. Расчеты показывают, что для управления одним пальцем достаточно четырех нейронов в двухслойном персептроне, т.е. для управления всей кистью необходимо связать сети, управляющие отдельными пальцами, в единую сеть и добавить несколько нейронов управляющих серводвигателем перемещения всей кисти. Таким образом, можно утверждать, что в сети может быть использовано не более 30 нейронов.
В полученной нейронной сети возможны, также обратные связи. Т.к. включение того или иного режима движения пальца или фаланги зависит не только от поступающих входных сигналов с электромиографических электродов и тактильных датчиков (датчиков касания), но и от того, например, какой в данный момент включен режим, а так же от режима работы других серводвигателей.
Использование нейронной сети чаще всего предполагает либо ее обучение, либо самообучение. Самообучение сети возможно, но может привести к тому, что это приведет к непредсказуемым результатам, т.е. теоретически протезом можно будет пользоваться, но время обучения инвалида пользоваться протезом будет неоправданно завышено, и управление в итоге будет совсем непривычным, что противоречит первоначально поставленной задаче.
Обучение же с учителем здесь тоже недостижимо, т.к. эталон, с которого должны браться обучающие векторы - кисть руки - просто отсутствует.
Предлагается получение подробной передаточной хаpaктеристики управляющего нейросетевого преобразователя, из которой путем расчета получаются все хаpaктеристики нейронной сети. Расчет сети возможен благодаря использованию в качестве элемента сети персептрона, использующего в качестве активационной - пороговую функцию.
 Статья в формате PDF
106 KB...
20 11 2026 15:26:27
 Статья в формате PDF
129 KB...
19 11 2026 4:33:12
 Статья в формате PDF
125 KB...
18 11 2026 4:59:45
 Статья в формате PDF
3150 KB...
16 11 2026 11:10:42
 Статья в формате PDF
92 KB...
15 11 2026 6:58:57

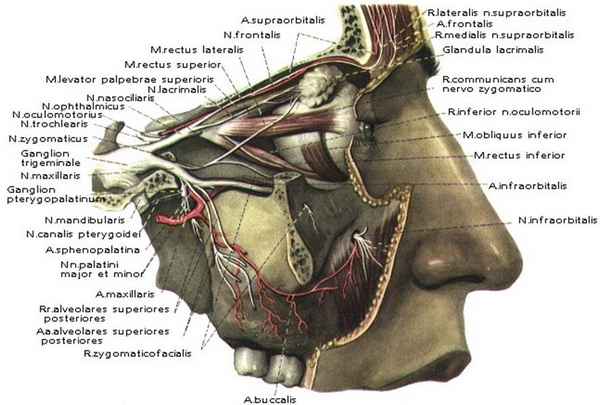 Авторы, используя стереокраниобазиометр собственной конструкции, на 248 объектах установили, что точка пересечения верхнего края пирамиды височной кости корешком тройничного нерва занимает преимущественно заднее, латеральное и высокое положение при брахицефалии и брахибазилии, а при долихоцефалии и долихобазилии – переднее, медиальное и низкое положение. Большим абсолютным размерам черепа соответствует высокое, заднее и латеральное положение данной точки, а малым абсолютным размерам черепа – ее низкое, переднее и медиальное положение. Наибольшая степень корреляции имеет место с индексом треугольника с вершинами в передних точках наружных слуховых проходов и в глабелле. Полученные данные могут быть использованы при изучении закономерностей морфогенеза черепа человека, а также при планировании операций чрезкожной радикотомии.
...
13 11 2026 11:46:21
 Статья в формате PDF
94 KB...
12 11 2026 6:54:39
 Статья в формате PDF
120 KB...
10 11 2026 20:16:21
 Статья в формате PDF
87 KB...
09 11 2026 20:55:50
 Статья в формате PDF
224 KB...
08 11 2026 13:11:16
 Сообщение содержит примеры актуализации, мотивации и организации разнородных исследований, выполняемых учащимися совместно с преподавателем Курса "ОБЖ и экология" в составе научно-познавательного общества гимназии "Зеркало". Пpaктика освоения одаренными учащимися естественно-научного мировоззрения в ходе работ, имеющих отклик коллектива, стимулирует творческое саморазвитие и убеждает в своей способности добиться не только радости открытия, но и общественного признания.
...
07 11 2026 12:58:32
 Статья в формате PDF
322 KB...
06 11 2026 21:10:41
 Статья в формате PDF
123 KB...
05 11 2026 20:21:44
 Статья в формате PDF
666 KB...
04 11 2026 1:25:10
 Статья в формате PDF
117 KB...
03 11 2026 13:51:41
 Рассмотрены основные составляющие познавательной системы профессора И.С.Мустафина, которая включает позитивное использование опыта негативных событий, а также применение оригинальных задач-рассказов и поэтического творчества для развития творческих и естественнонаучных способностей.
...
02 11 2026 21:38:18
 Статья в формате PDF
104 KB...
01 11 2026 23:52:45
 Статья в формате PDF
253 KB...
31 10 2026 15:24:16
 Статья в формате PDF
730 KB...
30 10 2026 19:30:35
 Статья в формате PDF
104 KB...
29 10 2026 12:20:40
 Статья в формате PDF
134 KB...
27 10 2026 19:31:21
 Обсуждается проблема формирования структурных модулей, которые предназначены для конструирования невырожденных модулярных 3D структур кристаллов.
...
26 10 2026 18:44:45
 Статья в формате PDF
224 KB...
25 10 2026 13:53:32
 Статья в формате PDF
171 KB...
24 10 2026 19:19:59


 Статья в формате PDF
86 KB...
21 10 2026 17:50:30
 Статья в формате PDF
463 KB...
20 10 2026 0:16:42
 Статья в формате PDF
416 KB...
19 10 2026 4:39:18
 При хроническом отравлении солями молибдена и хрома определены функциональные нарушения у экспериментальных животных. Изменения в плазме крови выявили нарушения желудочно-кишечного тpaкта, печени, почек, сердечной мышцы крыс.
...
18 10 2026 11:32:10
 Статья в формате PDF
271 KB...
17 10 2026 12:14:19
 Статья в формате PDF
119 KB...
16 10 2026 1:18:10
 Статья в формате PDF
124 KB...
15 10 2026 18:32:27
 Статья в формате PDF
94 KB...
14 10 2026 8:42:28
 Статья в формате PDF
367 KB...
13 10 2026 13:48:39

Еще:
Поддержать себя -1 :: Поддержать себя -2 :: Поддержать себя -3 :: Поддержать себя -4 :: Поддержать себя -5 :: Поддержать себя -6 :: Поддержать себя -7 :: Поддержать себя -8 :: Поддержать себя -9 :: Поддержать себя -10 :: Поддержать себя -11 :: Поддержать себя -12 :: Поддержать себя -13 :: Поддержать себя -14 :: Поддержать себя -15 :: Поддержать себя -16 :: Поддержать себя -17 :: Поддержать себя -18 :: Поддержать себя -19 :: Поддержать себя -20 :: Поддержать себя -21 :: Поддержать себя -22 :: Поддержать себя -23 :: Поддержать себя -24 :: Поддержать себя -25 :: Поддержать себя -26 :: Поддержать себя -27 :: Поддержать себя -28 :: Поддержать себя -29 :: Поддержать себя -30 :: Поддержать себя -31 :: Поддержать себя -32 :: Поддержать себя -33 :: Поддержать себя -34 :: Поддержать себя -35 :: Поддержать себя -36 :: Поддержать себя -37 :: Поддержать себя -38 ::
