К ЗАДАЧЕ О СОЗДАНИИ ПЛАТФОРМЕННЫХ МЕХАНИЗМОВ

В последние десятилетия широкий интерес в теории машин вызывают так называемые платформенные механизмы, или механизмы с параллельными ветвями. Сравнительно недавно такие механизмы стали называть гексаподами. Товарный знак «гексапод» (англ. - hexapod) был зарегистрирован компанией Geodetic Technology. Гексапод (Hexapod) (от греческого слова «έξι - exi», что означает «шесть» и слова «podos», что означает «нога») - это шестиногий робот, представляющий собой конструкцию, построенную на мехотронных модулях линейного движения, в основе которых лежат механизмы с параллельными ветвями. Т.к. положение любого тела в прострaнcтве может быть заданно шестью координатами, то именно шестью независимыми движениями ведущих звеньев можно обеспечить их функционирование. Первый такой механизм - платформа Стюарта была запатентована в 1965 г. [1].
Применительно к механизмам с параллельными ветвями очевидными являются следующие соображения [2]:
- Платформа таких механизмов есть наиболее сложное базисное звено цепи, т.е. может быть принято за τ-угольник;
- Число ветвей цепи γ определяется сложностью τ - угольника, т.е. τ = γ, при этом речь о параллельных ветвях может идти лишь в случае, когда τ ≥ 2;
- Если ветви цепи одинаковы, то число звеньев в каждой ветви nв есть общее число звеньев цепи, кроме платформы (n - 1) отнесенное к τ, т.е. , а число кинематических пар в каждой ветви цепи , где p - общее число кинематических пар цепи.
Любая кинематическая цепь может быть описана универсальной структурной системой вида:
(1)
где τ - число геометрических элементов (кинематических пар) наиболее сложного базисного звена цепи (τ-угольника); ni - число звеньев, добавляющих в цепь по i кинематических пар; n - общее число звеньев цепи; m - число общих связей, накладываемых на цепь (по Добровольскому В.В.); k - класс применяемых кинематических пар.
Решение системы (1) пригодно для синтеза любых кинематических цепей, включая цепи с параллельными ветвями.
Если использовать дополнительные платформы, которым будет задаваться движения относительно первой платформы посредством кинематических ветвей (рисунок), то на выходном звене получится абсолютно уникальное движение. Т.о, комбинируя механизмы с параллельными ветвями и механизмы с открытой кинематической цепью, можно создавать такие механизмы, которые будут обладать более высокой точностью позиционирования, грузоподъемностью, жесткостью, по сравнению с механизмами с открытой кинематической цепью, и иметь большую рабочую зону, в отличие от параллельных механизмов.
Использование дополнительной платформы в механизмах с параллельными ветвями уже известно в мировой пpaктике. Так, например, в Германии 16 октября 1997 г. на «Three-dimensional, adjustable universal joint, for robotics, manipulators» был получен патент. Данное изобретение имеет шесть степеней свободы, и предназначено для использования в устройствах обработки, роботах, хирургических инструментах или аналогичных устройствах [3].
Схема плоского двухплатформенного гексапода
Список литературы
1. Steward D. A platform with six degrees of freedom // Proc. Inst. Mech. Eng. - 1965. Vol.180, pt 1, №15. - P. 371-386.
2. Дворников Л.Т. К вопросу о синтезе структур механизмов с параллельными ветвями // Материалы девятой научно-пpaктической конференции по проблемам машиностроения и горных ма- шин. - Новокузнецк, 1999. - С. 7-20.
3. DE 19606521 (Prieto Doerfel Daniel), 16.10.1997, фиг. 1-2.
 Статья в формате PDF
304 KB...
27 09 2026 18:38:35
 Статья в формате PDF
113 KB...
26 09 2026 4:10:32
 Статья в формате PDF
117 KB...
25 09 2026 5:46:20
 Статья в формате PDF
142 KB...
24 09 2026 8:59:58
 Статья в формате PDF
102 KB...
23 09 2026 3:15:10

 Статья в формате PDF
293 KB...
21 09 2026 22:24:13

 Проведено комплексное психо-соматическое обследование 3280 женщин репродуктивного возраста с мастопатией. Сделан вывод о необходимости организации специализированных маммологических кабинетов для квалифицированной диагностики, лечения и психологической коррекции пациенток с заболеваниями молочных желез.
...
19 09 2026 4:59:32
 Статья в формате PDF
98 KB...
18 09 2026 8:55:46
 Статья в формате PDF
96 KB...
17 09 2026 9:59:10
 Статья в формате PDF
104 KB...
16 09 2026 0:39:54
 Статья в формате PDF
171 KB...
15 09 2026 20:15:15
 Статья в формате PDF
105 KB...
13 09 2026 18:27:53
 Статья в формате PDF
135 KB...
12 09 2026 11:48:54
 Статья в формате PDF
429 KB...
10 09 2026 15:32:59
 Статья в формате PDF
171 KB...
09 09 2026 8:41:41
 Статья в формате PDF
113 KB...
08 09 2026 5:23:14
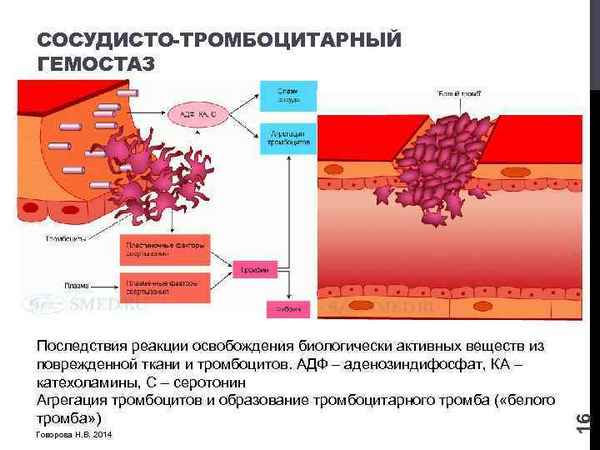 Активация лейкоцитов и тромбоцитов циркулирующей крови детей при неотложных состояниях сопровождается интенсификацией образования в ней клеточных ассоциаций, представленных ауторозетками, образованными лейкоцитами из эритроцитов, и тромбоцитарными агрегатами. Циркуляция в крови значительных количеств этих клеточных ассоциаций способна вызвать ухудшение её реологических свойств и соответственно нарушения микроциркуляции. Поскольку эритроциты, входящие в состав ауторозеток и контактирующие с тромбоцитами, подвергаются экзоцитарному лизису, это приводит к поступлению в циркулирующую кровь эритроцитарных прокоагулянтов и увеличивает возможность тромбообразования. Поэтому интенсификацию образования ауторозеток и тромбоцитарных агрегатов можно рассматривать как патогенетические факторы нарушений микроциркуляции при неотложных состояниях.
...
07 09 2026 23:19:57
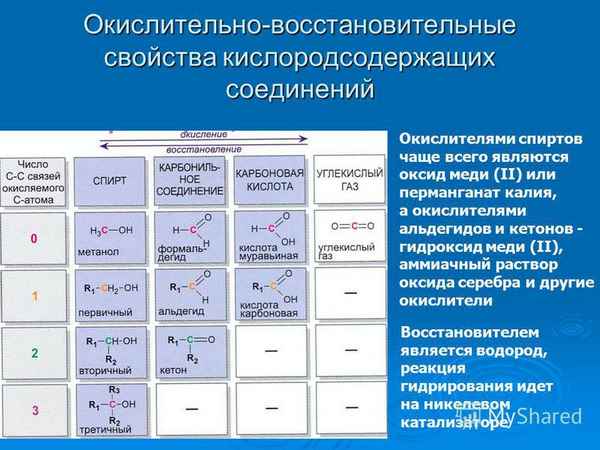 Уникальные возможности линейных рекуррентных уравнений первого порядка А(n+1) = aA(n) + b позволяют хаpaктеризовать закономерности изменения различных свойств органических соединений (А) не только в пределах локальных групп гомологов, но и одновременно всех рядов с одинаковыми гомологическими разностями. Более того, рекуррентные соотношения применимы к функциям не только целочисленных (число атомов углерода в молекуле), но и равноотстоящих значений аргументов A(x+Δx) = aA(x) + b, (Δx = const). Этот способ аппроксимации проиллюстрирован на примерах температурных зависимостей растворимости различных веществ в воде и даже времен релаксации в высокочастотных полях.
...
06 09 2026 6:46:57
 Статья в формате PDF
284 KB...
05 09 2026 13:14:16
 Статья в формате PDF
118 KB...
04 09 2026 8:26:51
 Статья в формате PDF
257 KB...
03 09 2026 18:44:54
 Статья в формате PDF
141 KB...
02 09 2026 8:20:25
 Статья в формате PDF
251 KB...
01 09 2026 23:52:38
 Статья в формате PDF
97 KB...
30 08 2026 9:18:54
 Проблема создания эффективных препаратов, обладающих выраженным репаративным эффектом и ускоряющих процессы заживления ран после перенесенного механического воздействия, продолжает оставаться очень актуальной.
Исследование сводится к созданию биологического стимулятора для интенсификации и возможности скорейшего заживления поврежденных кожных покровов, а не к созданию фармакологического препарата или лекарственного средства
...
29 08 2026 21:17:36
 Статья в формате PDF
126 KB...
28 08 2026 22:49:31
 Статья в формате PDF
164 KB...
27 08 2026 20:46:41
 Статья в формате PDF
111 KB...
26 08 2026 2:50:48
 Статья в формате PDF
280 KB...
25 08 2026 13:38:41
 Статья в формате PDF
136 KB...
24 08 2026 16:59:13
 Статья в формате PDF
114 KB...
23 08 2026 0:46:54
 Статья в формате PDF
121 KB...
22 08 2026 13:26:22
 Статья в формате PDF
1223 KB...
21 08 2026 4:55:46
 Статья в формате PDF
106 KB...
20 08 2026 19:58:49
 Статья в формате PDF
299 KB...
19 08 2026 21:32:56
Еще:
Поддержать себя -1 :: Поддержать себя -2 :: Поддержать себя -3 :: Поддержать себя -4 :: Поддержать себя -5 :: Поддержать себя -6 :: Поддержать себя -7 :: Поддержать себя -8 :: Поддержать себя -9 :: Поддержать себя -10 :: Поддержать себя -11 :: Поддержать себя -12 :: Поддержать себя -13 :: Поддержать себя -14 :: Поддержать себя -15 :: Поддержать себя -16 :: Поддержать себя -17 :: Поддержать себя -18 :: Поддержать себя -19 :: Поддержать себя -20 :: Поддержать себя -21 :: Поддержать себя -22 :: Поддержать себя -23 :: Поддержать себя -24 :: Поддержать себя -25 :: Поддержать себя -26 :: Поддержать себя -27 :: Поддержать себя -28 :: Поддержать себя -29 :: Поддержать себя -30 :: Поддержать себя -31 :: Поддержать себя -32 :: Поддержать себя -33 :: Поддержать себя -34 :: Поддержать себя -35 :: Поддержать себя -36 :: Поддержать себя -37 :: Поддержать себя -38 ::